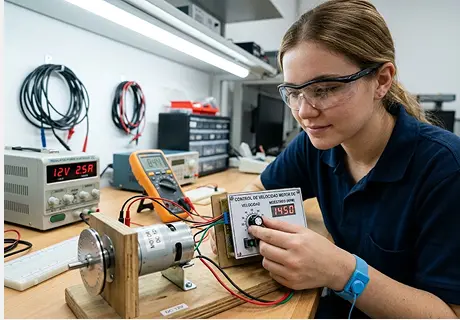
Un motor de corriente continua gira más rápido cuanto más tensión promedio recibe, pero bajar la tensión con una resistencia desperdicia energía en forma de calor. El control de velocidad de motor DC con PWM resuelve el problema: enciende y apaga el motor miles de veces por segundo y varía cuánto tiempo pasa encendido en cada ciclo.
La guía va dirigida al maker y al aprendiz técnico que quiere variar la velocidad de un motor sin dañar el transistor ni el microcontrolador. Al terminar sabrás armar el circuito completo, entender cómo el ciclo de trabajo fija la velocidad y evitar los errores que queman el MOSFET.
Por qué un motor DC no se comporta como una lámpara
Una lámpara es una carga resistiva: la corriente aparece y desaparece al instante con la tensión. Un motor es una carga inductiva. Su bobina se opone a los cambios de corriente, y cuando el transistor la corta de golpe, la bobina empuja un pico de tensión que puede superar el límite del MOSFET.
Dos rasgos más distinguen al motor. El primero es la corriente de arranque: un motor detenido o trabado consume varias veces su corriente nominal. El segundo es el efecto generador: un motor que gira y se desconecta entrega tensión en sus terminales. Las cargas inductivas obligan a proteger el circuito, y por eso el diodo de rueda libre es parte del montaje y no un extra. Proteger y controlar cargas así es parte de qué es la electrónica de potencia.
Control de velocidad de motor DC con PWM: cómo el ciclo de trabajo fija la velocidad
La señal PWM alterna entre encendido y apagado con una frecuencia fija. El ciclo de trabajo es el porcentaje del periodo en que la señal está encendida. La tensión promedio sobre el motor es la tensión de la fuente multiplicada por ese porcentaje, y la velocidad sigue de cerca esa tensión promedio. Quien necesite la base de la técnica puede revisar qué es PWM.
Caso de práctica, con datos ficticios: con una fuente de 12 V y un ciclo de trabajo de 25 %, el promedio es de 3 V (12 × 0,25) y el motor gira lento. Con 75 % el promedio es de 9 V y gira rápido. En Arduino, analogWrite acepta valores de 0 a 255: 64 equivale a cerca de 25 %, y 191 a cerca de 75 %.
Tensión promedio sobre un motor de 12 V según el ciclo de trabajo
Fuente: Cálculo del artículo: tensión de la fuente por el ciclo de trabajo, con datos ficticios.
La tensión promedio es la de la fuente por el ciclo de trabajo, y la velocidad sigue de cerca esa tensión.
Con carga, la velocidad baja respecto de la que daría sin ella. El ciclo de trabajo fija la tensión que recibe el motor, no la velocidad exacta, y un control preciso exige medir la velocidad con un sensor.
El circuito completo paso a paso
El montaje usa conmutación del lado bajo con un MOSFET de nivel lógico canal N, como el que explica el artículo sobre el MOSFET como interruptor. Para controlar la velocidad de un motor DC con PWM sin matemáticas avanzadas, seis pasos completan el circuito:
- Alimenta el motor con su propia fuente, de la tensión del motor, y nunca desde un pin ni desde el 5 V de la placa.
- Conecta el motor entre el positivo de esa fuente y el drenaje del MOSFET.
- Conecta la fuente (source) del MOSFET a tierra.
- Coloca el diodo de rueda libre en antiparalelo con el motor, con el cátodo hacia el positivo.
- Pon una resistencia de compuerta de 330 Ω entre el pin PWM y la compuerta, y una de 10 kΩ entre la compuerta y tierra.
- Une el negativo de la fuente del motor con GND del microcontrolador y agrega un capacitor de desacople de 100 nF cerca de la alimentación del motor.
Los seis pasos del circuito de control de un motor DC
- Alimenta el motor con su propia fuenteCon la tensión del motor, nunca desde un pin ni desde el 5 V de la placa
- Conecta el motorEntre el positivo de esa fuente y el drenaje del MOSFET
- Conecta la fuente (source) del MOSFETA tierra
- Coloca el diodo de rueda libreEn antiparalelo con el motor, con el cátodo hacia el positivo
- Pon las resistencias de compuertaDe 330 Ω entre el pin PWM y la compuerta, y de 10 kΩ entre la compuerta y tierra
- Une las tierras y desacoplaNegativo de la fuente del motor con GND del microcontrolador, y un capacitor de 100 nF cerca de la alimentación del motor
El circuito se limita a motores de corriente continua de baja tensión, con batería, fuente de laboratorio o simulador.
Las resistencias y el capacitor son valores de uso común, no de hoja de datos. El diodo de rueda libre, llamado también diodo flyback, debe soportar la corriente del motor: un 1N4007 admite 1 A y 1000 V según Vishay, y con motores mayores se necesita un diodo de más corriente.
Caso de práctica, con datos ficticios: un motor de 12 V consume 0,8 A en marcha y 4 A al arrancar. Con un MOSFET de 0,022 Ω de resistencia en conducción, la potencia es 0,8 × 0,8 × 0,022 = 0,014 W en marcha y 4 × 4 × 0,022 = 0,35 W al arrancar. Son cifras bajas, y la conmutación a alta frecuencia añade pérdidas que dependen de la hoja de datos.
El circuito se limita a motores de corriente continua de baja tensión, con baterías o fuentes de laboratorio. Para practicar sin riesgo, un simulador sirve igual.
Frecuencia de PWM y elección del MOSFET
La documentación de Arduino indica que la placa Uno genera PWM de unos 490 Hz en la mayoría de sus pines y de unos 980 Hz en los pines 5 y 6. Esas frecuencias sirven para motores pequeños, aunque el motor puede emitir un zumbido audible. Una frecuencia más alta lo silencia, pero exige un MOSFET que conmute con rapidez y aumenta las pérdidas de conmutación.
Elige el MOSFET con tres líneas de la hoja de datos. La tensión máxima drenaje-fuente debe superar con margen la de la fuente, por los picos inductivos. La corriente máxima de drenaje debe superar la de arranque o de rotor bloqueado. La resistencia en conducción debe estar especificada con la tensión de compuerta que aplicas. El IRLZ44N de Infineon, un MOSFET de nivel lógico, anuncia en su portada 55 V, 47 A y 0,022 Ω, un ejemplo educativo y no una recomendación de compra.
Trabajo en mantenimiento y el motor de 12 V de una cinta de pruebas se traba a veces. ¿Qué le pasa al MOSFET en ese momento?
La corriente de rotor bloqueado puede ser varias veces la nominal. El MOSFET, el diodo y la fuente deben soportarla. Consulta esa corriente en la hoja de datos del motor, elige componentes con margen y, si el motor puede trabarse, limita la corriente o corta la señal PWM.
Pregunta de la práctica
Errores que queman el transistor
Cinco errores concentran los fallos en este montaje.
Errores frecuentes al controlar la velocidad de un motor DC
Cinco protecciones evitan la mayoría de transistores quemados: diodo, fuente propia, tierra común, nivel lógico y margen de corriente.
Preguntas frecuentes
¿Qué frecuencia de PWM conviene para un motor DC pequeño?
La placa Arduino Uno entrega unos 490 Hz en la mayoría de sus pines PWM y unos 980 Hz en los pines 5 y 6, según su documentación. Sirve para motores pequeños, aunque puede oírse un zumbido. Frecuencias más altas reducen ese ruido, pero exigen revisar las pérdidas del MOSFET.
¿Para qué sirve el diodo de rueda libre?
Da un camino a la corriente que la bobina del motor sigue empujando cuando el MOSFET se apaga. Sin él, el pico de tensión puede perforar el transistor. Se conecta en antiparalelo con el motor, con el cátodo hacia el positivo de la fuente.
¿Puedo invertir el giro con este circuito?
No. Un solo MOSFET controla la velocidad en un único sentido. Invertir el giro exige un puente H, un montaje distinto que este artículo no desarrolla.
¿Dónde se aplica este conocimiento y qué acredita la certificación de Certhana?
El control de motores aparece en automatización, mantenimiento y prototipado, entre las salidas laborales de la electrónica de potencia. La certificación acredita conocimientos de electrónica de potencia básica y no habilita para trabajos regulados. El curso es gratuito y se paga la certificación.
Conclusión
El PWM regula la velocidad de un motor variando el tiempo de encendido, y el MOSFET del lado bajo hace el trabajo pesado. Un diodo de rueda libre, una fuente separada, tierra común y un MOSFET de nivel lógico bien elegido evitan la mayoría de transistores quemados. Practica con un motor pequeño y un simulador, y aumenta la potencia solo cuando domines cada protección.